自动驾驶的发布会,车总是站在聚光灯下。但英伟达这次在 GTC 柏林亮出的野心,显然装不进一副车身。它要把目光引向引擎盖之下,再一路追到数据中心、仿真世界和未来的运营网络——车只是驶到台前的那一部分,背后的技术版图,才是它真正想铺开的东西。
Bolt、Lucid、梅赛德斯-奔驰、大众汽车商用车、沃尔沃汽车,接连出现在这张版图上。乘用车、无人出租车、无人货运卡车,各走各的路,却在技术底座上交汇于同一个名字:NVIDIA Hyperion。
NVIDIA Hyperion。可以把它理解成:给车企的一套“自动驾驶系统设计方案+配套软硬件”,主要包括:
车载计算平台:相当于汽车的“大脑”,处理数据、运行 AI。
传感器配置:摄像头、雷达等,相当于汽车的“眼睛”,感知周围环境。
自动驾驶软件:帮助车辆理解路况、规划路线并控制行驶。
车企可以基于这套平台开发、测试和部署自己的自动驾驶系统。
其中,最醒目的数字来自 Bolt。这家出行服务商计划在欧洲投放至少 25,000 辆基于 Hyperion、具备 L4 级驾驶能力的 Lucid 车型,并将德国列为未来部署的优先市场。
但数字之外,更值得关注的是英伟达的业务边界:它正把车载计算、自动驾驶软件、安全评估、数据处理和仿真开发串在一起,它的野心,是让自动驾驶从实验室出发、穿过测试场、最终驶进城市生意的漫长旅程中,处处都有自己的位置。
一、2.5万辆是部署计划,欧洲道路才是考场
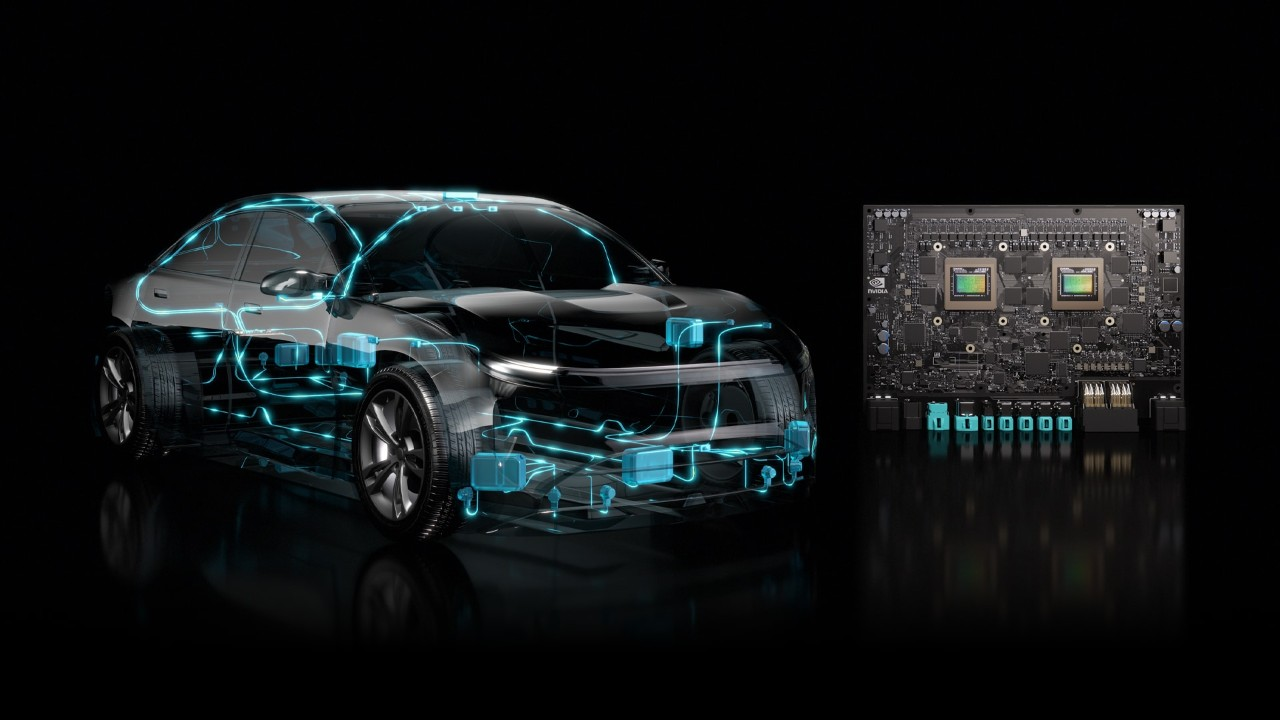 图:NVIDIA Hyperion 车辆平台示意,非 Bolt 已投入运营的车队。来源:NVIDIA 官网。
Bolt、Lucid 和英伟达的分工,勾勒出一种无人出租车合作模式:Lucid 提供车辆,英伟达提供计算平台及驾驶、安全技术,Bolt 负责车队管理、运营和本地市场适配。
按照公布的计划,Bolt 将采用 NVIDIA Alpamayo Stack,首批应用车辆为基于 Hyperion 打造的 Lucid 车型。Bolt 与英伟达还将针对欧洲道路环境调整软件,并推进其在多家制造商车型上的集成。
这意味着,合作目标并不止于让一款车跑起来,而是尝试让同一套技术支持不同车型和市场。
Bolt 计划在获得监管批准后,于 2027 年在马德里开始采集真实道路驾驶数据,用于技术开发与验证。
除此之外,大众汽车商用车展示了搭载 Hyperion 的 ID. Buzz AD 平台;沃尔沃汽车计划将自身安全系统与 Hyperion、Halos OS 和 Alpamayo Stack 结合,用于未来车型;梅赛德斯-奔驰则继续深化合作,支持 L3 和 L4 级驾驶能力开发。
奔驰同时披露,双方合作开发的 MB.DRIVE ASSIST PRO 即将获得德国相关部门批准,用于城市点到点驾驶辅助。这里的“驾驶辅助”,不能直接换算成无人出租车的 L4 级能力,“即将获批”也不等于已经获批。
对英伟达而言,这些项目的共同价值,是让 Hyperion 进入不同企业的研发和产品体系。其模块化架构既支持 Alpamayo Stack,也支持合作伙伴自己的驾驶软件,为车企保留了不同的技术选择。
但采用相同平台,并不意味着各家企业会以相同速度走向市场。车型集成、道路适配、验证结果和监管许可,仍要逐项兑现。
二、安全不能只靠一句“模型更强了”
黄仁勋在此次发布中将无人出租车称为“机器人技术和物理 AI 首个落地大众市场的应用”。
这一判断表达了英伟达对市场的预期。要把预期变成可运营的服务,开发者还需要回答另一个问题:系统究竟在什么条件下可靠,又用什么证据证明?
英伟达此次推出的 Halos SAFE,着力解决的正是安全评估问题。
按照发布信息,这套安全保障评估框架通过明确定义的场景、测试和可量化性能标准,连接仿真、软件在环与硬件在环评估、实际道路测试以及车队监测。英伟达正与 dSPACE、IVEX 和 TÜV 莱茵合作开发相关评估工作流程。
它的价值,可以理解为让不同阶段的测试结果有据可查、能够衔接。
仿真中表现良好的驾驶模型,装入真实车载硬件后是否仍然满足要求?道路测试发现的问题,能否回到开发环境中复现?软件更新后,原有安全结论是否仍然成立?这些问题,需要贯穿开发和部署的验证流程来回答。
这也是 Halos SAFE 与单纯展示驾驶能力的区别:后者让外界看到车辆完成了什么,前者试图帮助开发者说明,相关表现经过了怎样的评估。
当然,评估框架能够组织安全证据,并不意味着具体车辆因此自动获得上路资格,更不能替代针对实际系统和运行条件的验证。
从产业分工看,英伟达正尝试将自身角色从计算平台供应商进一步延伸到安全开发和评估流程。对于采用其平台的企业,这有望减少跨环节的对接工作;实际效果,则取决于工具能否融入各家的工程流程,以及最终能形成怎样的验证结果。
三、工具清单很长,真正要压缩的是研发循环
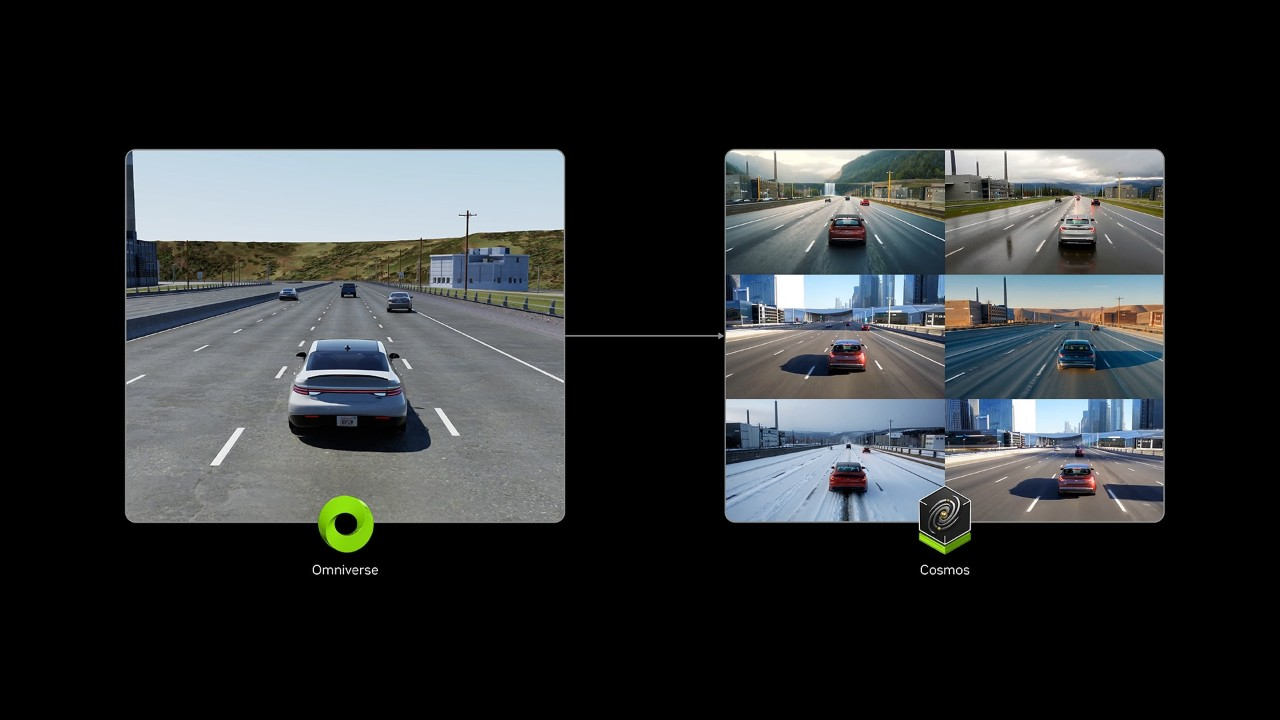 图:自动驾驶高保真仿真示意,非实际道路测试画面。来源:NVIDIA 官网。
驾驶模型从实验室走到车端,大致要过四道工序:整理路上采集的数据、训练并迭代模型、在仿真与实车中评估表现、最后部署到车载硬件。AlpaJudge 和 Foundation4D 负责把原始数据变成合格的训练材料;Alpamayo 2 Edge 是最终上车的那套推理模型;Cosmos 3 Nano 与 Cosmos Data Factory 负责把测试场景做得更多、更全;Alpamayo Agentic Factory 则试图把前几道工序之间的衔接工作自动化。工具再多,指向的都是同一个目标:缩短“采集—训练—评估—部署”这条研发循环的周期。
先说“上车”这件事。Alpamayo 2 Edge 是英伟达为车载场景准备的驾驶模型:它有 20 亿参数,针对英伟达的 DRIVE AGX Thor 车载芯片做了专门优化,设计运行频率为 10Hz(每秒处理 10 次),负责场景理解和运动规划。简单说,它是装在车里、实时“思考怎么开”的那套模型。需要说明的是,参数规模和运行频率描述的是模型与部署设计,并不代表整车自动驾驶能力本身。
训练之前,先要把数据整理干净。AlpaJudge 会给驾驶行为的解释评分,把低质量的标注筛掉;Foundation4D 更省事——它不需要激光雷达,直接给多视角摄像头视频做标注,用于训练感知模型和重建场景。
测试场景不够怎么办?Cosmos 3 Nano 的新变体可以同时生成多视角、多摄像头和激光雷达数据,相当于把场景“造”出来;Cosmos Data Factory 则负责把路上采回的驾驶视频和车辆信号,整理成可检索、带标注的数据,再用合成数据补上没覆盖到的场景。
这些工具解决的,是自动驾驶研发里最磨人的衔接工作:路上采回的数据怎么变成训练材料,模型暴露的问题怎么变成新的测试场景,新版本又怎么重新接受评估。
预计 2027 年初才能用的 Alpamayo Agentic Factory 走得更远:它计划用 AI 智能体把数据准备、模型训练和仿真评估这几道工序自动串起来。但注意,它目前还是一份待交付的蓝图,能不能真的省下集成工作,要等项目落地才知道。
这次还给了两个案例,能看出这套工具链的真实用途。Uber 和英伟达正在基于 Cosmos 建数据工厂;保时捷则带着 Voxel51(一家数据标注工具公司),帮大众汽车集团旗下品牌搭数据工作流,把车队数据变成评估数据集和仿真环境。
后一个案例给出了有吸引力的预期:最多减少 90% 的重复实车路测,开发周期最多缩短 85%。
但这两个数字要连着限定条件一起读:它们是项目披露的预期上限,只针对相关工作流,不能当成整个行业已经实现的平均水平;减少重复路测,也不等于可以省掉必要的道路验证。
把这一节连起来看,英伟达的布局很清楚:Hyperion 承接车辆平台,Alpamayo 承接驾驶模型与软件,Halos 负责安全保障,Cosmos 和 Omniverse 连接数据与仿真——它想把自动驾驶研发的每一环都收进自己的生态。
布局能不能变成商业价值,最后要落到具体项目上:Bolt 的下一步是拿到批准、开始采集道路数据;车企要完成车型集成和验证;工具链则要在真实研发流程里证明效率收益。
END
英伟达押注的,是一条与 Waymo(谷歌旗下、全球跑得最久的无人出租车公司)截然不同的路线。Waymo 自己造车、自己运营,把自动驾驶的每个环节攥在手里;
Uber 的无人出租车项目 Gravity 则选择与 Nuro合作,由 Nuro 提供驾驶软件,Uber 负责调度运营。英伟达的方式是“卖铲子”——美国电动车品牌 Lucid,同一时间把两个无人出租车客户都签了下来:卖给 Uber Gravity 的车,用的是 Nuro 的驾驶软件;卖给欧洲网约车平台 Bolt 的车,用的是英伟达的 Alpamayo Stack。
同一款车,可以装上两套不同的自动驾驶“大脑”,英伟达的算盘也就不难看懂了:车队之间谁跑得更快,它都想做卖铲人的角色。只是,这门生意能做多大,还得看 Hyperion 的真本事。不同的软件能不能顺利适配,车企能不能少走弯路,出了问题又该由谁解决,都会决定 Hyperion 能走多远。
本文来源于DOIT传媒,文章内容仅供参考,不构成投资建议。
评论列表